luping.mp4 录屏分析:配置、识别模型、任务与执行

证据来源仅为用户提供的录屏。正文把【画面事实】【分析推断】【待确认】分开。本文不是厂商接口文档,脚本摘录不能直接用于实车执行。

1. 先看结论

这段录屏展示的是一个机器人调试与配置工作台:地图及站点提供作业位置,车辆模块配置提供能力描述,识别模型描述托盘及识别行为,任务编辑器用导航和自定义动作组织作业,运行页显示路径、机器人位姿和步骤状态。屏幕上的应用名可见 MapStudioPro,连接对象可见 AMB-02,标题版本可见 V2.42.38。这不是从零搭建项目的完整教程:录屏开始时地图、车辆连接、识别文件和任务已经存在。

最清楚的业务链是:LM27 导航准备 → AP28 装货(启用识别、引用 plt/p2.plt、高度 0.1→0.3)→ 与 LM24 关联的叉高动作(1.6)→ AP21 卸货(关闭识别、高度 1.6→1.45)→ 后续叉高动作。最后一个动作卡片存在,但完整参数没有展开,不能据相似性补全。上述 JSON 高度值本身未显示单位;结合叉控窗口以 m 展示高度,按米理解具有画面支持,仍需实际脚本契约确认。

录屏还展示另一组五步任务,包含 AP21 装货及 LM30、LM27 关联动作,和车辆回到左侧作业区的运行画面。它很可能构成返程作业链,但部分卡片文本被裁切,不能将返程所有参数恢复为完整脚本。

可以从界面交叉解释设计思想:可复用资源 + 站点引用 + 参数化动作 + 有序任务 + 运行反馈。可以确认资源引用和界面层次;不能仅凭视频确认控制器算法、状态机内部实现、碰撞策略、动作完成判据或所有文件格式。

2. 分析范围与逐帧口径

项目 检查结果
原文件 /Users/wangfeifei/Downloads/luping.mp4
字节数 76,668,460
视频 H.264,1280×800,20 fps
视频帧数 16,137,零基编号 f00000–f16136
视频时长 806.85 s,最后一帧起点 806.80 s
容器时长 806.939864 s,音轨略长
音轨 AAC 双声道;全轨 volumedetect 的 mean/max 都为 -91.0 dB,无可用讲解证据
SHA-256 fabfd9727d771568d896968aa8b6dedca42fd025696afb986f59c2f4cee949ff
全帧处理 每帧解码,计算相邻帧变化并写入 frame_index.csv;无解码错误
原尺寸截图 865 张:每秒一张,并补充达到阈值的界面变化帧
视觉检查 44 张带帧号/秒数的联系表覆盖上述 865 张截图;重点页面另行原图和放大核对
OCR 865 张截图完成本地放大 OCR;结果含大量错误,只作检索线索,不作参数真值

“全帧解码和变化检查”不等于“16,137 帧全部逐字人工语义审阅”。 本次使用全帧机器检查、连续时间抽帧、变化帧补充和重点帧视觉细读。未把其余帧伪称为逐字审阅,也不保证小于一秒且未触发变化阈值的文字变化全部被识别。复查时应结合原视频和全帧索引。变化检测对每 4 像素采样,变化比例阈值为 2.5%,补帧最短间隔 0.15 s;此阈值只用于筛选,不代表业务事件边界。

文件名 f03700_t00185.00.jpg 表示零基第 3700 帧、185.00 秒。联系表上的时间为精确抽取帧时间;本文的阶段起止若以整秒写出,表示观察区间,不宣称真实操作完成时刻。视频内蓝色圆形计时浮层比媒体时间约晚启动一秒,不能替代媒体时间。桌面时钟也不是统一时间基准。

3. 阅读与证据入口

4. 地图:把物理空间变成任务可以引用的位置

4.1 层次与对象

【画面事实】地图同时显示背景点云、站点符号、线/曲线路径、方向箭头、矩形彩色区域、车辆矩形及朝向。后期放大能够读到左侧 LM29、LM26、LM27、AP28,右侧 LM30、LM25、LM24、AP21。早期画面右侧另有 AP20、AP19,未见车辆对它们执行作业。
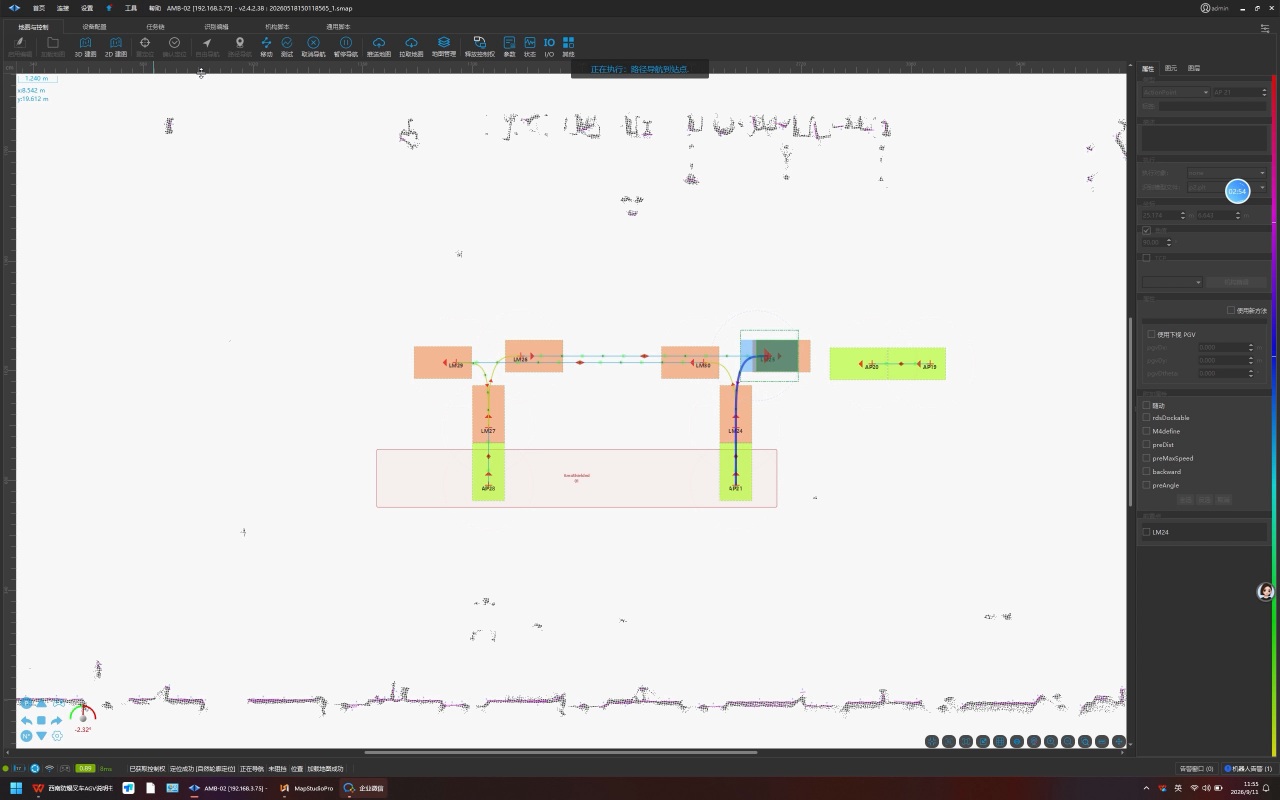
E01 地图全局与运行路径,175秒

【画面事实】两条竖直作业支路分别经过 LM27/AP28 和 LM24/AP21;上部横向路线连接左右区域;进入竖直支路时有曲线过渡。车辆运行的蓝色路径与这些路线叠加。红色外框区域标签是 AreaShielded / 01。

【分析推断】LM27、LM24 在业务中承担作业前后的准备/退出位置,AP28、AP21 承担装卸位置:依据是导航目标、JSON 的 id 和反复到达的地图位置一致,而不只是 LM/AP 的名称前缀。不能仅凭颜色把全部橙色块叫作避障区,把绿色块叫作装货完成状态,或把圆圈叫作安全扫描范围;视频没有完整图例。
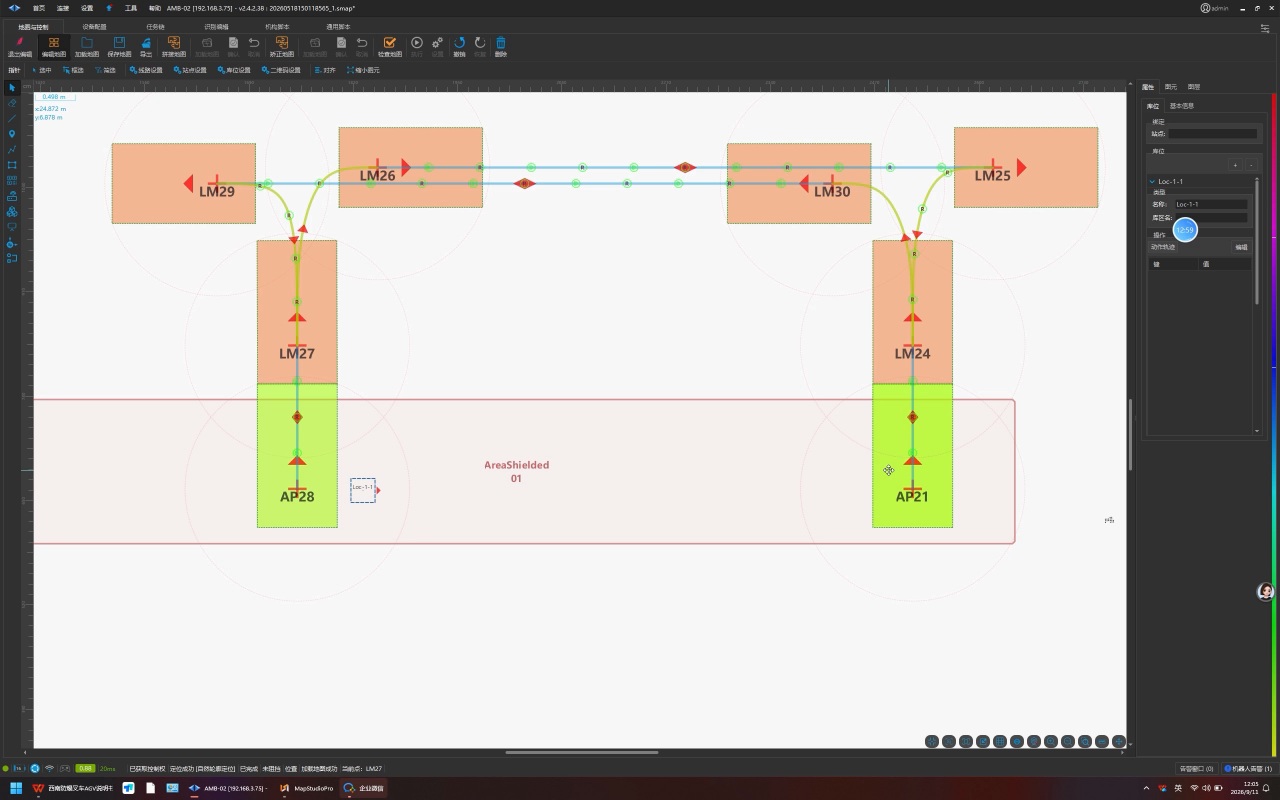
E02 站点与路线细节,780秒

4.2 地图属性

【画面事实】590 s 的“地图基本信息”显示:版本 1.0.6、分辨率 0.02(该行单位未显示)、宽 90.999 m、高 68.760 m、最小坐标 (-25.272, -24.417) m、最大坐标 (65.727, 44.343) m,面积 6257.091 m²。图元数量可读到普通点 45491、站点 10、路径 9、高级区域 1;其他显示为零的类别需按原图核对名称。
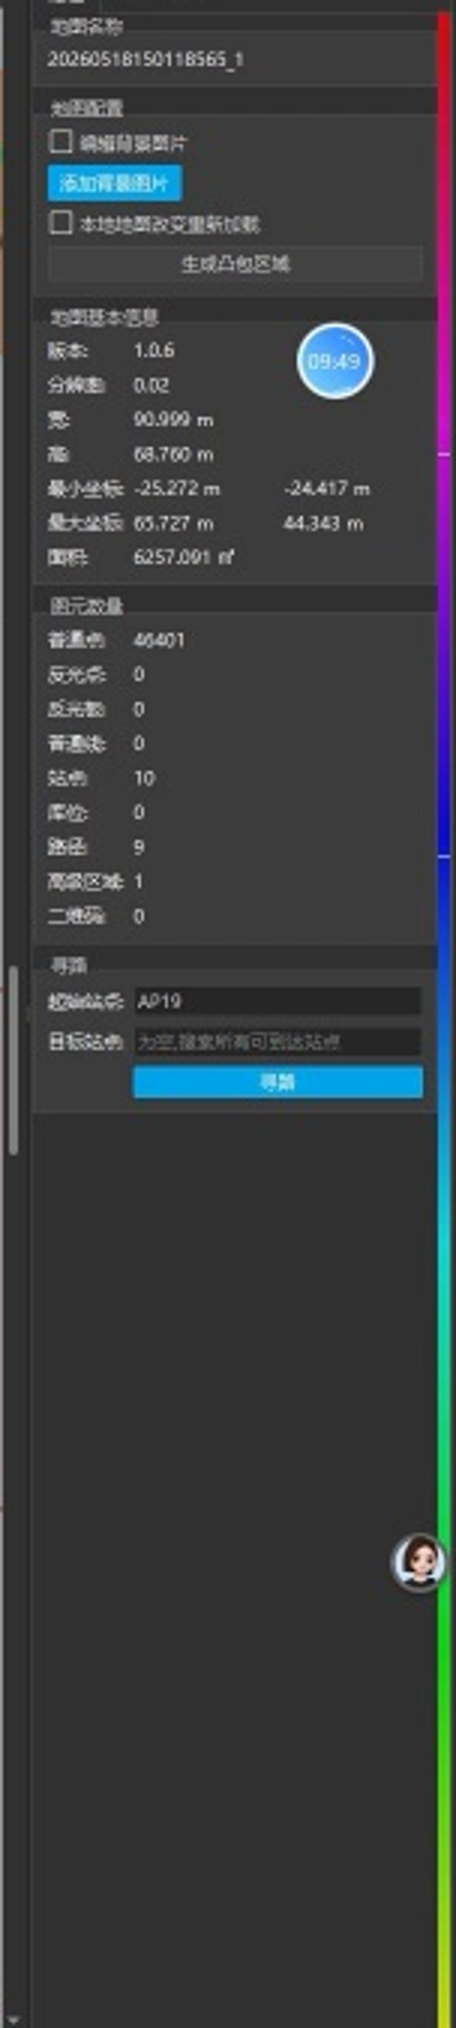
E03 地图基本信息局部

数值交叉核对:65.727−(−25.272)=90.999,44.343−(−24.417)=68.760,与显示尺寸一致。面积与宽高乘积约 6257.091 m² 一致。这里的宽、高描述地图范围,不是机器人或托盘尺寸。

4.3 站点参数不是执行状态

【画面事实】早期 AP28/AP21 属性面板中可见 preDist、preMaxSpeed、backward、preAngle、rduDockable、MAdefine 等复选字段;还可见下接 RGV/PGV 相关选项及关联 LM 站点。字段拼写若有小字歧义,以原图为准。

【待确认】视频未逐项展开解释这些参数,没有足够证据确定启用优先级、默认值、距离参考点或是否参与当前任务。不能将这些字段与 back_dist 混用:一个出现在站点属性,一个出现在识别模型中,作用域已经不同。

5. 车辆配置:能力、布局和控制入口

【画面事实】266–267 s、355.70–356 s 短暂出现设备配置页,名称为 AMB-150;运行连接名称是 AMB-02。两者同时存在,但录屏没有说明命名映射,不能把 AMB-150 认定为 AMB-02 的序列号。

E04 设备分类和布局,267秒

左侧共有 CAN、DI、DISensor、DO、EMC、Indicator、Trigger、battery、camera、charger、chassis、controller、fork、laser、laserDeductArea、led、motor、soundplayer 等分类。括号数字原样记录在参数台账;视频未解释分母含义,不能解释为“实装数量/总数量”。

中心显示车体轮廓、三个带 laser 字样的图形、扇形覆盖、两个 DI 标记和坐标轴。可以确认这是空间布局视图;无法确认每个传感器的具体型号、接线、安装坐标、视场角、帧率、控制通道、供电或连接拓扑。空间共现不等于电气连接或数据流连接。

【画面事实】外设控制窗口具有 外设控制 / Module(Beta) 页签、当前货叉高度、设定高度输入、货叉升降(ForkHeight)、装货(ForkLoad)、放货(ForkUnload) 和停止按钮。50 s 显示当前货叉高度约 0.101 m,132 s 显示约 0.301 m。这是状态回读与设定入口分开显示的证据。
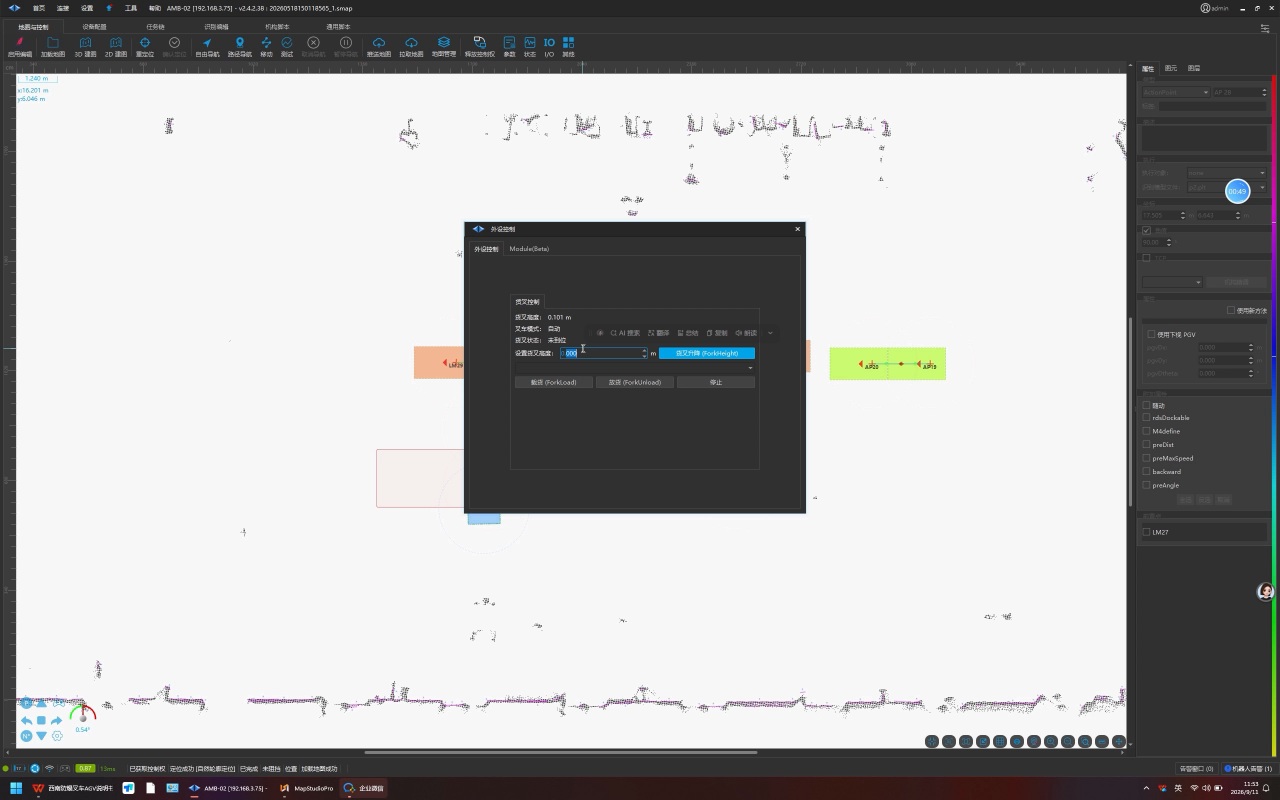
E05 货叉控制窗口,50秒

【分析推断】手动单动作调试与任务中的 operation 使用相同动作名,说明界面把能力提供为可组合的动作。两者是否调用同一个后端接口、是否同步阻塞、如何仲裁,不在画面中。

6. 识别模型:plt/p2.plt 是配置与任务之间的重要引用

【画面事实】24 s 识别文件选择框显示 plt/p2.plt,并有 Recognize 复选框及 Load/Unload/Wait 按钮。88–128 s 模型编辑页选择 plt 分类下 p2;185 s 任务自定义动作包含 recfile: "plt/p2.plt"。
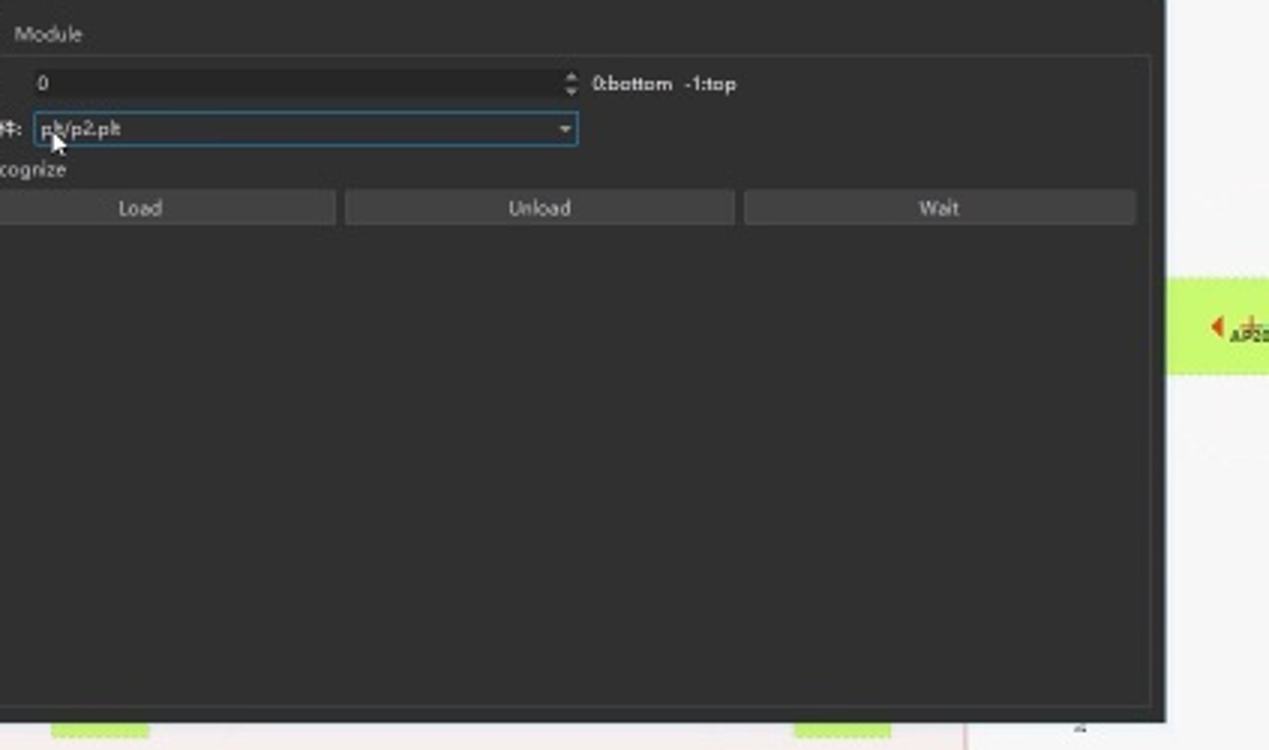
E06 识别文件引用局部,24秒

这三处形成较强的显式引用链:资源目录中的 p2 → 单动作选择器的文件路径 → 任务动作的 recfile。仍缺文件导出或内容哈希,不能证明它们在整个录屏期间从未变化或后端载入版本完全一致。

E07 托盘识别模型与参数,100秒

画面中的几何标注有 pallet_width、pallet_height、pocket_width、pocket_height、pocket_spacing 和 entry point。右侧同时有几何尺寸、识别类型、识别偏移、布尔选项和退出距离。这证明模型页承载的不只是绘图尺寸,还容纳与识别/作业相关的配置。

识别类型 3dCamera、传感器 ID -1、模板类型 palletparam 均直接可见。-1 的语义是 unknown:不能写成“自动选择第一台相机”。goodsWidth/goodsLength=-1 也不能改成 0 或替换成托盘宽长。

所有模型参数与逐项解释见 PARAMETERS.md。需注意:pallet_height=0.175 m 描述对象几何,start_height/end_height 描述一次动作的参数;它们不是同一个概念。rec_off_z=-0.050 m 不能没有坐标约定就与叉高直接相加。in_global_framework 已勾选,说明坐标框架是显式可配置项,但具体转换仍待确认。

7. 脚本:画面是参数化动作 JSON,不是底层算法源代码

【画面事实】“自定义动作”窗口左侧是动作类别,右侧是有行号与语法颜色的 JSON 编辑区。可完整读到以下三个配置片段。下方仅保留画面已见字段,不补默认值、不添加隐含行为。

7.1 低位装货

证据:183.30–185.00 s、187.60–190.00 s。以下数值采用 185 s 放大图核对。

{
  "end_height": 0.3,
  "id": "AP28",
  "operation": "ForkLoad",
  "recfile": "plt/p2.plt",
  "recognize": true,
  "start_height": 0.1
}
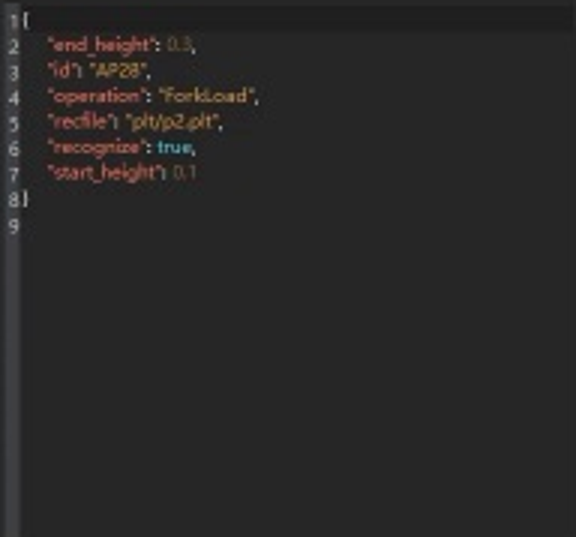
E08 装货 JSON

id 把动作绑定到地图站点;operation 指定动作种类;recfile 选识别资源;recognize=true 要求该配置启用识别;两项高度把作业前后状态参数化。先识别还是先升降、识别重试次数、插叉轨迹、到位误差、负载检测成功条件均未展开。

7.2 高位准备

证据:702.50–716.00 s,在任务 1 的第三行“自定义动作”窗口中可见。

{
  "fork_mid_height": 1.6,
  "id": "LM24",
  "operation": "ForkHeight"
}
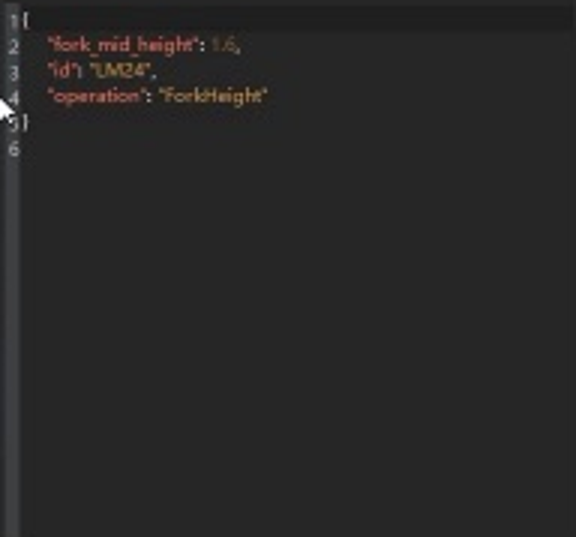
E09 叉高 JSON

【分析推断】它提供与 LM24 关联的叉高准备,且 1.6 与后续卸货 start_height 一致,构成相邻动作的高度衔接。无法仅从 id 推断是在去往 LM24 的途中升叉,还是到 LM24 后升叉;若动作内部隐含导航,也需要脚本实现确认。

7.3 高位卸货

证据:726.25–745.00 s,任务 1 第四行自定义动作。

{
  "end_height": 1.45,
  "id": "AP21",
  "operation": "ForkUnload",
  "recognize": false,
  "start_height": 1.6
}
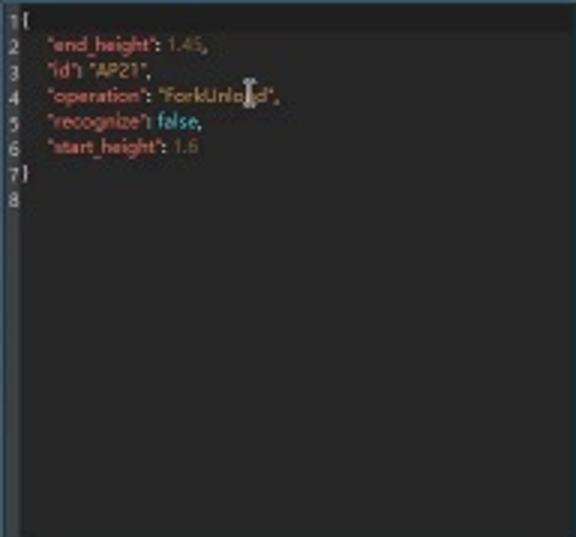
E10 卸货 JSON

【画面事实】此处没有 recfile,且 recognize=false。只能确认这个动作配置不要求识别,不能推断整个机器人关闭视觉、避障或定位。

【分析推断】AP28 的装货高度从 0.1 到 0.3,AP21 的卸货从 1.6 到 1.45,支持“低位取货、高位放货”解释;0.2 和 0.15 是配置差值,不是实际举升量测或机械容差。录屏没有实物画面,不能确认货物真的被叉起、卸下或货架净空足够。

8. 任务:容器、任务项、动作组与原子动作

【画面事实】左侧有任务文件/列表,中间左列有 1、2 两个任务项,任务项 1 名称可读为 1-2;主区域为五条带复选框、编号、组名的横条,每条里面是一个动作卡片。右侧提供机器人控制、任务管理和底盘设备控制等动作列表。
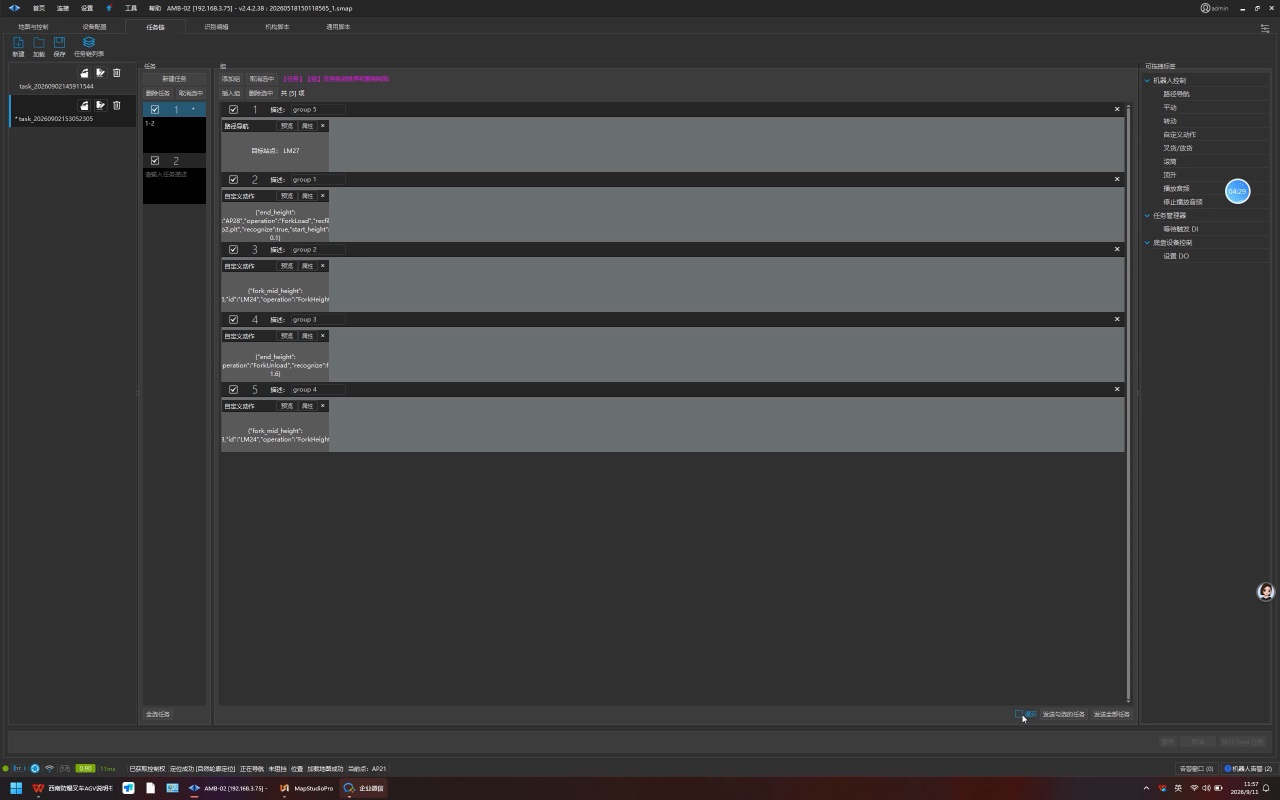
E11 任务1的五步配置,270秒

任务 1 的显示行序是:

显示行 组名原文 可确认内容 证据完整度
1 group 5 路径导航,目标 LM27 完整字段窗口在 695–698 s
2 group 1 AP28,ForkLoad,start 0.1,end 0.3,recognize true,plt/p2.plt 完整 JSON
3 group 2 LM24,ForkHeight,fork_mid_height 1.6 完整 JSON,后期展开
4 group 3 AP21,ForkUnload,start 1.6,end 1.45,recognize false 完整 JSON,后期展开
5 group 4 ForkHeight,卡片中可见 LM24 卡片裁切,数值不作完整恢复

组名中的数字不决定执行顺序:第一行叫 group 5。还需区分高亮组条、被打开属性的卡片和底部运行状态;686 s 展开了任务 2 第一行的属性,但第五行组条仍呈蓝色,不能把所有蓝色都当成正在执行的动作。
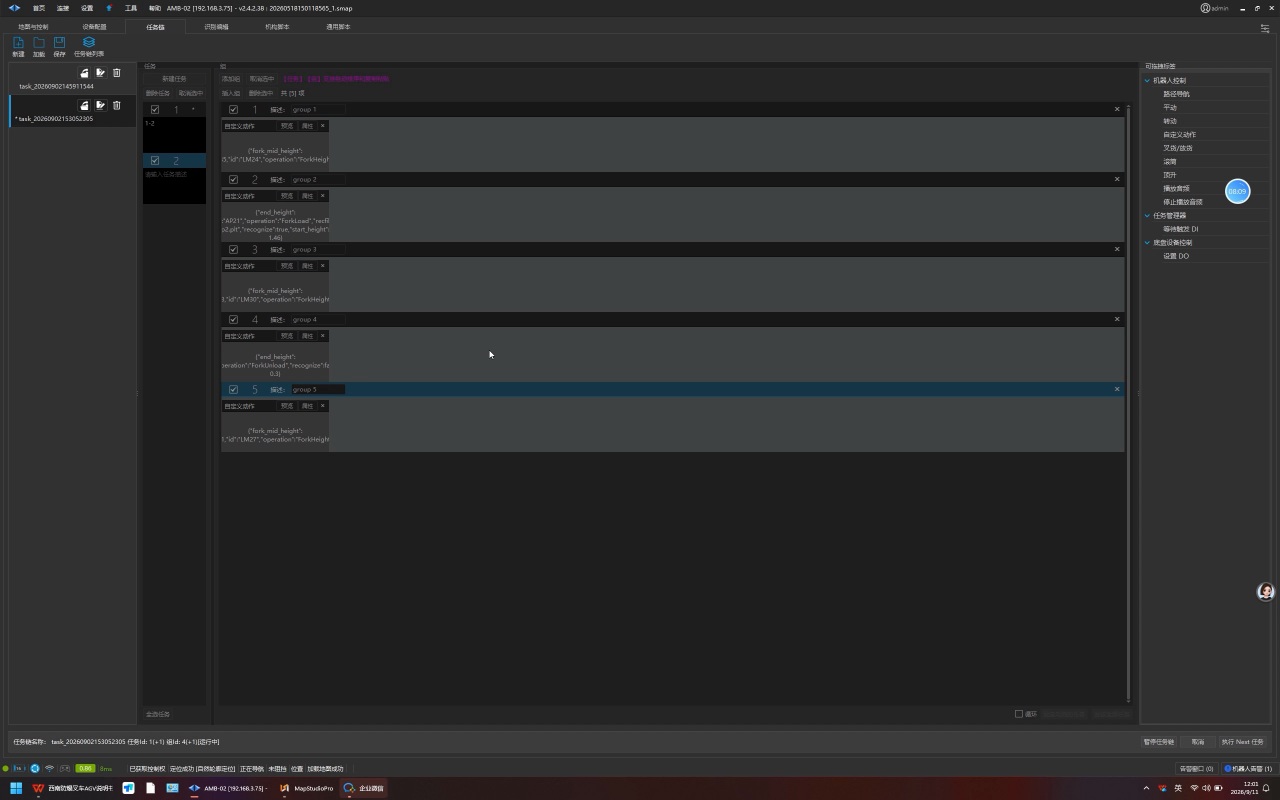
E12 任务2的五步配置,490秒

任务 2:

行 画面可见内容 不可恢复部分
1 ForkHeight;LM24;686 s 完整窗口为 fork_mid_height 1.45 实际完成判据
2 ForkLoad;AP21;recognize true;start_height 1.45;卡片可见 p2.plt 引用片段 end_height 被裁切;完整 recfile 字符串未在该窗口展开
3 ForkHeight;LM30 完整高度数值和动作语义仍需源文件
4 ForkUnload;卡片末尾可见 0.3,recognize 字段可见但文本裁切 id、end_height、完整布尔值不补全
5 ForkHeight;LM27 完整高度数值未可靠恢复

任务 2 的第一行窗口:

{
  "fork_mid_height": 1.45,
  "id": "LM24",
  "operation": "ForkHeight"
}
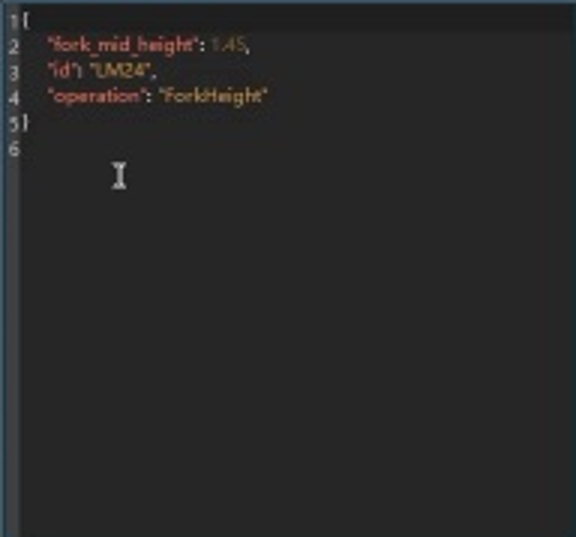
E13 任务2第一行叉高参数,686秒

【分析推断】两任务组织出往返作业:任务 1 把低位取货和高位卸货串联;任务 2 从高位侧准备并回到左侧。录像中的回程移动支持这一解释,但因缺失返程完整 JSON,不将业务推断当作逐字段恢复。

9. 执行:从配置意图到可见反馈

9.1 单动作调试阶段

16.80–26 s 打开 AP28 的装卸/识别窗口并选择资源,27–48 s 车辆向左侧 AP28 区域移动。48.65–56 s 打开货叉控制,随后车辆在左侧有位置和姿态变化。86.15 s 转到识别模型编辑。128.15 s 返回地图,131–134 s 再次打开叉控。这一段属于选择资源、观察行为、检查模型的调试过程,不是从零创建模型。

143.70–145 s 在右侧作业点打开窗口,146 s 后出现跨左右区域的蓝色路径。车辆在约 163 s 转入上部水平路线,约 178–180 s 到右侧弯道;191.85 s 返回地图时车辆已到右侧竖直段,约 203 s 进入 AP21 附近。这段支持导航与作业站点之间的关联。

9.2 任务执行阶段

267.40 s 打开任务页,约 271 s 切入运行显示;284.45 s 返回地图时车辆已沿上部路线向左移动;304–306 s 切回任务页再返回;330 s 蓝色路径再指向右侧;356.85–360 s 任务页高亮从装货相关行转到叉高相关行;360.80 s 返回地图后车辆进入右侧支路。

477.95–523 s 是观察任务步骤推进的重要窗口:477–480 s 任务 2 第四组条蓝色,481 s 起第五组条蓝色;497.90 s 切回任务 1,第 1 行蓝色,约 504 s 第二行蓝色。结合录屏中底部“运行中”状态和连续变化,可将其解释为步骤推进;单张截图的颜色本身不构成完成证明。

523.25 s 返回地图后再次左→右运行。603.90 s 转入任务 2,613.30 s、632.60 s 等时刻高亮推进。662.40 s 返回地图时车辆已在左侧 LM27/AP28 支路。670.40 s 又进入任务 2 后部步骤。683.25 s 页面从运行灰暗显示恢复到可编辑显示,随后开始查看参数。

9.3 反馈证据的边界

10. 最后阶段:扩展属性编辑与错误反馈

【画面事实】约 769 s 切入地图编辑视图;随后左侧 AP28 附近出现 Loc-1-1 对象。781.25 s 打开该对象属性表,包含添加、编辑、删除入口;783–790 s 打开“添加属性”窗口,键/值输入区中出现 QU1(键名小字需原文件复核)和 123。790 s 顶部出现“非 JSON 格式错误”;791–802 s 回到外层空表;802.70 s 关闭窗口。
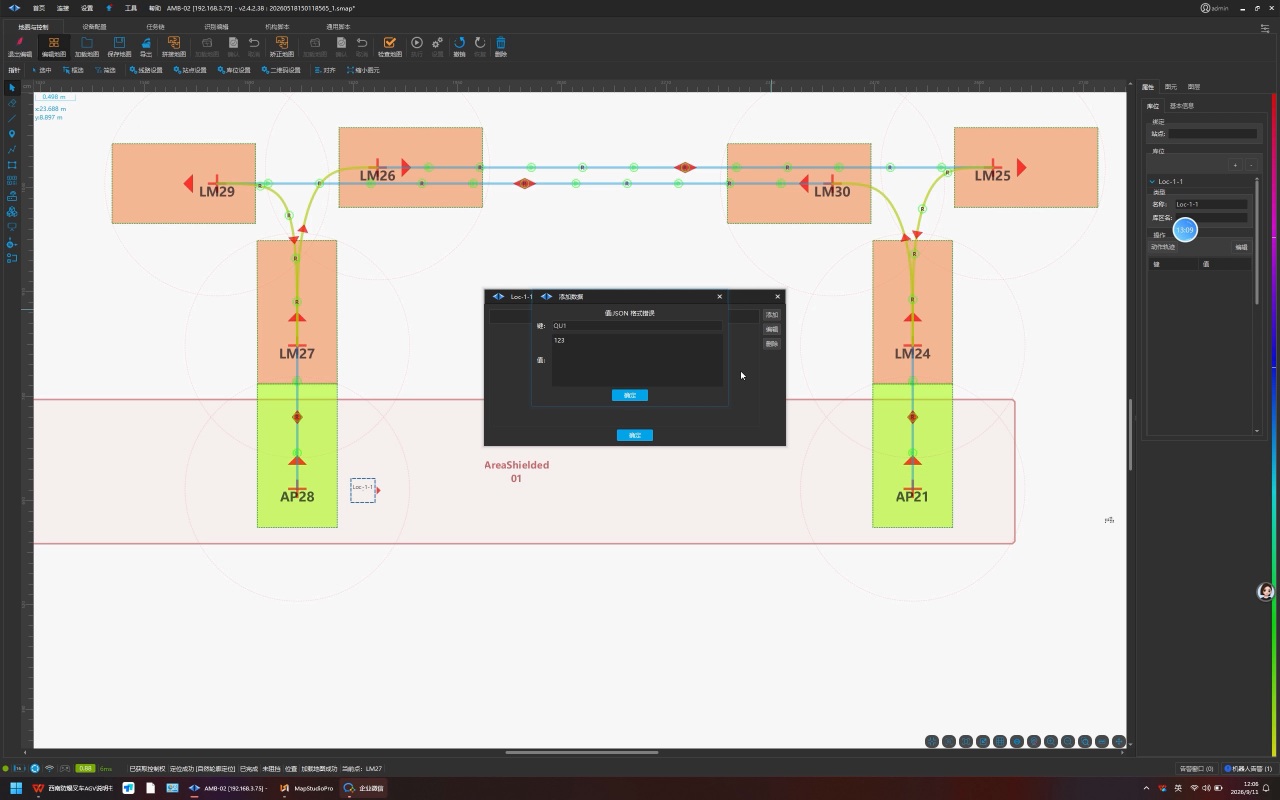
E14 扩展属性校验错误,790秒

【分析推断】软件支持在地图对象上附加键值式扩展信息,并进行 JSON 格式校验。但录屏不足以判断它要求整个对象、某一值还是特定 schema,也不能把 123 单独定性为非法 JSON:数值 123 本身可以是合法 JSON 值,错误还可能涉及键或预期结构。

【结论】此处只能记录“尝试编辑并触发错误,未见成功添加”,不能把 Loc-1-1 → QU1 → 123 纳入已经建立的任务逻辑链。标题末尾出现星号也只说明界面存在待保存变更提示,不能证明已写入磁盘或下发车辆。

11. 关联图与设计思想

flowchart TD
  M[地图:站点与路线] -->|id / 导航目标| A[参数化动作]
  R[识别目录:plt 下 p2] -->|recfile: plt/p2.plt| L[ForkLoad / AP28]
  G[托盘几何、识别类型、偏移、退出距离] --> R
  L --> A
  V[设备页:fork / camera / laser 等] -.能力支持:实现映射待确认.-> A
  A --> T[任务项 → 有序动作组]
  T --> E[运行:下发、步骤状态]
  E --> F[地图路径 / 位姿 / 货叉高度 / 告警]
  F -.人工观察并检查配置.-> T
  F -.人工检查识别参数.-> R

实线表示画面可找到的结构或引用;虚线表示分析推断或需要实现材料确认的关系。

  1. 资源和实例分开。 识别对象以分类/文件存在,动作通过 recfile 引用;替换资源与修改任务参数是两个维度。但视频未证明实际热更新机制。
  2. 位置与动作分开。 地图站点可供导航和叉车动作共同引用,不必在每个步骤中填写地图坐标。
  3. 几何与工艺高度分开。 托盘尺寸属于对象模型;取放高度属于一次作业;识别偏移属于定位/识别修正配置。避免把三个维度混合是理解软件的关键。
  4. 通用编辑器承载多种动作。 UI 提供导航、叉取/放货、等待、DI/DO 等入口,JSON 可以表达更丰富的参数。具体脚本文件是否存在、如何加载与执行未知。
  5. 调试入口与任务入口并存。 操作者先在地图上对单动作调试,再查看/运行复合任务,这是录屏实际呈现的工作方式。
  6. 运行可观测性跨页面。 有步骤高亮、底部状态、目标站点、路径、位姿、叉高、告警;任何一个视图都不能单独证明业务成功。
  7. 扩展能力同时需要校验。 地图对象可以编辑属性,错误反馈证明存在输入验证;具体数据契约缺失,不能推导为任意 JSON 均支持。

12. 尚未还原的关键问题与补证路径

级别 缺口 为什么影响结论 补证材料
P0 自定义动作实现与参数单位/坐标定义 无法确定高度、偏移、导航与叉动作的精确先后及完成条件 ForkLoad/ForkUnload/ForkHeight 实际脚本、接口契约
P0 任务2及任务1末步完整字段 卡片裁切,无法完整复现往返任务 原始任务导出文件
P0 真实任务结果与告警内容 界面运动不等于取放成功,告警未展开 执行日志、货叉/接货 DI 状态、告警详情、实物同步视频
P1 -1、布尔选项、阈值的正式语义 不能推断默认行为和边界 p2.plt 原文件与识别模板说明
P1 地图区域和路线属性 AreaShielded 的作用范围/对象未知 smap 原文件、属性说明
P1 AMB-150 与 AMB-02 的对应 型号配置与连接对象映射未知 车辆配置导出与设备信息
P2 JSON 属性错误具体规则 错误提示存在但不能定位是哪一字段 输入格式文档或软件校验代码
P2 短暂小字变化可能未覆盖 全帧检测不能保证所有语义变化均识别 原视频逐帧人工复核或原始操作日志

当前文档保留这些缺口,不用名称常识、其他项目的 Proto 或外部产品默认值补齐。尤其不能将当前 AMR Studio 项目的实现直接当作录屏软件的实现。

13. 验证说明

全片帧数与 ffprobe 元数据一致,截图命名保留帧号和媒体秒数。OCR 存在显著错误,例如尺寸小字与脚本标点误读,因此参数表仅采用视觉核对值,并对裁切/歧义保留 unknown。图文证据浏览器另做本地浏览器检查;详细结果见 VERIFICATION.md。没有修改 AMR Studio 业务代码,也没有连接或操作视频中的机器人。

参数、来源与关联台账

本表的数值来源是截图视觉核对。解释列若注明“推断”,表示由字段、图示和相邻步骤形成的解释,不能替代正式参数文档。空白、裁切、-1、0、未勾选均保持原状,不能相互替换。所有尺寸值为当前画面中的配置,不是软件默认值。

A. 识别模型 p2

主证据:100秒完整画面、参数放大、120秒复核。这些画面间未确认到参数实质修改;鼠标停留或选中文字不算修改成功。

字段原文/标签 画面值 单位 作用理解及验证边界
设备名 p2 无 当前识别对象名称;目录在 plt 下
rec_type 3dCamera 无 指定识别类型;与设备列表 camera 的具体实例映射未知
rec_sensor_id -1 无 传感器选择标识;-1 含义 unknown,禁止替换为首个相机
template_type palletparam 无 当前参数模板类型;不证明所有托盘共用此模板
pallet_width 1.730000 m 托盘宽;与中央横向 pallet_width 标注对应
pallet_height 0.175000 m 托盘几何高度;与中央竖直标注对应;不是叉高
pallet_length 1.470000 m 托盘长度;当前图是正视式示意,长度未直接展开
pocket_width 0.800000 m 叉孔宽度配置;图中 pocket_width 标注可见;每孔/总宽的精确定义仍需模板
pocket_height 0.115000 m 叉孔高度,与中央 pocket_height 标注对应
pocket_spacing 0.020000 m 叉孔相关间距;不能擅自改称叉臂中心距,标注基准需模板
pocket_groundheight 0.000000 m 名称表达孔位距地高度;几何基准待确认
block_laser 勾选 布尔 字段尾字母较小;可确认该行勾选。是否屏蔽某束激光、某区域或其他逻辑 unknown
planeBias 0.000000 m 平面偏置配置;相对哪个平面 unknown
RecogHeight 0.060000 m 识别高度相关配置;不能与 start_height 视为同义
DetectGoodsSize 未勾选 布尔 货物尺寸检测选项未启用;不等于整个识别关闭
SizeThreshold 宽 1.000000 m 尺寸阈值中的宽;比较方式及启用条件 unknown
SizeThreshold 高 1.400000 m 尺寸阈值中的高;界面第二标签读作“高”,不是已确认的长度阈值
exceedingPalletDist 0.000000 m 与超出托盘距离有关的配置;方向及补偿方式 unknown
in_global_framework 勾选 布尔 可见全局框架选项;作用到哪些坐标字段 unknown
enable_cargoContactDI 勾选 布尔 名称指向接货接触 DI;启用的 DI 编号、极性与完成判据没有显示
enable_back_dist 勾选 布尔 后退距离相关选项已启用;何时触发需动作实现
back_dist 0.680000 m 与前一使能项同组,可解释为配置的后退距离;不直接等于实测退出距离
rec_off_x 0.000000 m 识别结果 x 偏移配置;作用坐标系待确认
rec_off_y 0.000000 m 识别结果 y 偏移配置;作用坐标系待确认
rec_off_z -0.050000 m 识别结果 z 偏移;保留负号;不可无依据解释为“货叉降低5cm”
rec_off_angle 0.000000 ° 识别角度偏移;旋转轴/方向需正式定义
goodsWidth -1.000000 m 保留 -1 原值;未知/禁用/自动的哨兵含义尚未确认
goodsLength -1.000000 m 保留 -1 原值;不能用 pallet_length 静默填充

原图显示的 entry point 是模型局部参照标注。看不到它到车体原点、相机外参或世界坐标的完整变换。尺寸与偏移分别存在并不证明它们按照简单加法合成。

目录可见 arc、battery、charger、chargerspot、code、container、label、mark、multi、pallet、palletobject、plt、shelf、supporting 等类别,以及 fork/fork1、mark3D、p0001、p2 等条目。这是识别资源目录,不是设备 BOM。 同名 p2 可在不同分类存在;引用必须包含目录/扩展名,而不能只按 p2 名称合并。

B. 动作参数契约的可见部分

参数 已确认取值/出现位置 作用理解 缺失项
operation ForkLoad / ForkUnload / ForkHeight 选择原子动作种类,与叉控按钮名称对应 其他枚举、底层接口、异常处理
id AP28 / AP21 / LM24;导航窗口 LM27 引用地图站点;值必须与地图实体对应 未展示站点不存在时的校验;ForkHeight 是否隐含导航
recfile plt/p2.plt(AP28装货) 引用识别资源 文件版本、路径解析根目录、加载失败行为
recognize AP28装货 true;AP21卸货 false 动作是否要求识别的配置开关 识别时机、失败重试、置信度阈值
start_height AP28装货 0.1;AP21卸货 1.6;任务2装货卡片1.45 动作开始阶段的目标高度,依据字段和相邻动作推断 JSON 单位未显式标注、参考零点、动作前置检查
end_height AP28装货 0.3;AP21卸货1.45 动作结束阶段的目标高度,依据字段和相邻动作推断 结束高度到位是否是完成条件
fork_mid_height 任务1 LM24 为1.6;任务2 LM24 为1.45 独立叉高动作的高度参数 mid 是否表示途中、阶段中间态或专用接口含义

JSON高度的单位在窗口没有注释;货叉手动控制显示 m,能够支持按米理解,但不替代脚本单位契约。本文不生成可下发任务文件,避免把这一不确定性带入执行。

高度衔接能确认到什么程度

衔接 配置证据 合理理解 不应推导
AP28装货开始→结束 0.1→0.3 取货时由较低高度转到较高高度 实际货物离地恰好0.2m
LM24叉高→AP21卸货开始 1.6→1.6 两步参数连续,为高位卸货准备 升降与移动并行/串行已经确定
AP21卸货开始→结束 1.6→1.45 向较低高度放货 货架高度、叉齿厚度、接货成功已知
任务2首步→装货开始 1.45→1.45 高位侧取货准备与动作开始高度一致 任务2未显示的end_height必定等于1.6

参数差异不是参数修改证据。 任务1窗口 1.6 与任务2窗口 1.45 属于不同动作实例。录屏里选择文本、打开属性、点击确定不能单独证明修改了这些数值;没有前后不同值和保存反馈时,记录为“查看/确认”。

C. 车辆设备分类

证据:267秒设备页。括号为画面原文;分母含义未确认。

类别 括号显示 可见含义与边界
CAN 2/2 有 CAN 分类;节点和通信参数未展开
DI 14/81 有数字输入分类;无接线/极性证据
DISensor 2/81 有输入传感器分类;不能与 DI 直接去重合并
DO 11/80 有数字输出分类;无通道功能表
EMC 1/1 名称可见;具体设备/语义不能凭缩写确定
Indicator 1/100 指示器分类;实例参数未展示
Trigger 9/100 触发器分类;具体触发条件未知
battery 1/1 电池分类;型号/容量未展开
camera 1/20 相机分类;与 rec_sensor_id=-1 的选择规则未知
charger 1/1 充电相关分类;协议未知
chassis 1/1 底盘分类;运动学配置未知
controller 1/1 控制器分类;型号与能力边界未知
fork 1/1 叉臂分类;与 ForkHeight 等动作存在语义关联,接口映射未知
laser 3/8 中央图可见三个 laser 标注;不能确认每个物理设备型号
laserDeductArea 1/100 激光相关区域分类;其与地图 AreaShielded 是否同机制未知
led 1/1 灯分类;不能与 Indicator 擅自合并
motor 3/∞(分母符号待确认) 原图分母类似无穷符号;不能解释成8或额定数量
soundplayer 1/1 声音播放分类;未见实际音频播放配置

构成层级、控制关系、反馈关系、电气连接和功能关联应分开:本视频主要提供分类与空间布局,缺少电气拓扑和控制器内部映射。只可推断叉动作需要相应能力,不能画出未经证实的“controller→motor→fork”接线图。

D. 地图与控制界面

字段/对象 可见值或状态 说明
地图文件基名 20260518150118565_1(以590s原图复核) 标题显示 .smap;不说明文件内部格式
地图版本 1.0.6 与软件版本 V2.42.38 分开
分辨率 0.02 行内没有单位,m/格仅能作为待验证解释
宽 / 高 90.999m / 68.760m 地图包围范围
最小坐标 -25.272m / -24.417m 不是机器人实时坐标
最大坐标 65.727m / 44.343m 与宽高相减一致
站点数 / 路径数 10 / 9 地图属性中的统计;不能当作任务步骤数
AreaShielded 01 一个高级区域的可见标签;具体屏蔽对象 unknown
AP28 / AP21 装货/卸货脚本 id 引用 作业站点关联由脚本建立
LM27 / LM24 导航/叉高动作引用 准备或过渡角色为业务推断
LM26/LM29/LM30/LM25 上方左右路径附近 布局与轨迹有关;具体功能不是名称推出来的
AP19 / AP20 早期画面右侧独立显示 未见当前任务使用
当前货叉高度 50s约0.101m;132s约0.301m 反馈值,不能替换目标值
货叉高度设定 输入框 + ForkHeight 按钮 写入控制入口,成功与否需反馈
Layer 0,提示“0:bottom -1:top” 出现在装卸窗口;不等价于地图楼层
Recognize 单动作窗口可勾选 与任务JSON recognize语义相近;后端映射未证明
Load/Unload/Wait 装卸窗口按钮 显示功能入口;视频未逐个验证所有按钮
preDist/preMaxSpeed/backward/preAngle 站点面板可见 完整单位、当前有效值、优先级未确认
enable_back_dist/back_dist 识别模型中勾选/0.680m 与站点 backward 作用域不同
Loc-1-1 末尾新出现的地图对象 具体类型、保存状态与任务引用未知

E. 引用关系台账

来源 目标 关系类型 证据强度
AP28 ForkLoad.recfile plt/p2.plt 显式文件引用 强:完整JSON+选择器+目录名
AP28 ForkLoad.id 地图AP28 显式站点引用 强:完整JSON+地图标签
AP21 ForkUnload.id 地图AP21 显式站点引用 强
ForkHeight.id 地图LM24 显式站点引用 强;动作内部是否导航未知
路径导航目标 LM27 显式导航引用 强:属性窗口
task1第三行1.6 task1第四行start_height1.6 参数衔接 强:数值一致;运行依赖为推断
camera类别 rec_type=3dCamera 功能关联 中:类型相容;具体实例映射未知
DI类别 enable_cargoContactDI 反馈功能关联 中:名称和开关可见;具体通道未知
fork类别 ForkHeight/Load/Unload 能力关联 中:同界面能力命名;调用实现未知
地图路径 蓝色运行路径 运行可视化关联 中:连续画面支持;算法未知
Loc-1-1 任务或识别资源 无证据 不建立关系

全片操作时间线

阶段界限按可见抽帧与变化帧整理;整秒边界不能代替动作精确完成时间。每段截图为代表帧,完整连续截图在浏览器中。

媒体时间 分类 操作/变化 理解与限制 代表证据
00:00.00–00:04.20 桌面 桌面与录屏启动 尚未进入软件主要操作画面。 f00040 / 00:02.00
00:04.20–00:05.85 桌面 切换应用窗口 短暂展示文件管理器,随后切换到地图。文件内容不作为机器人参数依据。 f00100 / 00:05.00
00:05.85–00:16.80 地图与控制 地图全局与左侧车辆 已加载站点和路线;车辆在LM27附近,选择或悬停AP28。 f00220 / 00:11.00
00:16.80–00:26.50 地图与控制 AP28装卸与识别资源选择 装卸窗口展开资源列表,最后可见plt/p2.plt;Recognize勾选。 f00440 / 00:22.00
00:26.50–00:48.65 运行 车辆进入左侧作业位置 图形沿LM27/AP28支路向下移动并调整姿态;真实装货结果未见。 f00760 / 00:38.00
00:48.65–00:56.70 地图与控制 货叉单动作控制 当前货叉高度约0.101m,设定与ForkHeight/Load/Unload按钮可见。 f01060 / 00:53.00
00:56.70–01:26.15 运行 左侧位置与姿态变化 车辆在AP28附近转动、退进;不能仅凭轮廓变化认定识别成功。 f01420 / 01:11.00
01:26.15–01:28.00 识别模型 打开识别模型页 先出现空坐标区,随后选中plt下p2。 f01740 / 01:27.00
01:28.00–01:30.20 识别模型 p2模型与较窄属性栏 托盘正视式示意及几何/行为参数出现。 f01780 / 01:29.00
01:30.20–02:08.15 识别模型 扩宽属性栏并查看参数 尺寸、开关、偏移和后退距离可读;未确认数值实质修改。 f02180 / 01:49.00
02:08.15–02:11.00 地图与控制 返回地图 车辆在AP28附近;当前状态面板可见。 f02600 / 02:10.00
02:11.00–02:15.00 地图与控制 再次打开叉控 当前叉高约0.301m;设定值输入被选中;选择文字不等于成功改值。 f02660 / 02:13.00
02:15.00–02:23.70 地图与控制 观察车辆并选择右侧站点 悬停AP21一侧准备打开作业窗口。 f02780 / 02:19.00
02:23.70–02:25.85 地图与控制 AP21作业窗口 短暂打开与关闭装卸窗口;后台接受命令详情未见。 f02900 / 02:25.00
02:25.85–02:43.00 运行 跨站导航起步与左侧转向 蓝色路线连接左右支路,车辆向上退出左侧并转入水平路线。 f03080 / 02:34.00
02:43.00–03:00.60 运行 水平行驶到右侧弯道 车辆沿上方路径向右移动,经过LM26/LM30一带,到LM25附近转向。 f03440 / 02:52.00
03:00.60–03:01.90 任务与脚本 打开任务页面 初始仅显示一条任务内容;随后切换到五条动作配置。 f03620 / 03:01.00
03:01.90–03:03.30 任务与脚本 任务1五步总览 导航LM27、装货、自定义叉高、卸货、后续叉高卡片。 f03660 / 03:03.00
03:03.30–03:05.35 任务与脚本 查看AP28装货JSON end_height0.3、start_height0.1、ForkLoad、recognize true、plt/p2.plt。 f03680 / 03:04.00
03:05.35–03:07.60 任务与脚本 关闭属性返回任务 五行结构保留;未见任务完整导出。 f03720 / 03:06.00
03:07.60–03:10.25 任务与脚本 再次查看同一装货参数 再次核对AP28和识别文件引用,未确认数值变化。 f03780 / 03:09.00
03:10.25–03:11.85 任务与脚本 返回任务总览 即将回到地图观察。 f03820 / 03:11.00
03:11.85–03:36.60 运行 右侧支路进入与停留 车辆从LM24附近到AP21附近;一段时间位置变化很小。 f04080 / 03:24.00
03:36.60–03:45.00 地图与控制 右侧叉控窗口 显示当前货叉高度约0.101m以及叉高设定入口。 f04420 / 03:41.00
03:45.00–04:08.00 运行 从AP21退出到LM24一带 车辆上移;238.2s附近地图缩放改变显示尺度。 f04720 / 03:56.00
04:08.00–04:18.75 运行 再次进入AP21附近 鼠标选择目标后车辆沿右支路下移,不能确定是否复用同一命令类型。 f05060 / 04:13.00
04:18.75–04:24.80 地图与控制 查看叉控与状态 货叉高度回读约0.30m;小字以原图核对。 f05240 / 04:22.00
04:24.80–04:25.95 地图与控制 叉控关闭 返回右侧作业位置地图。 f05300 / 04:25.00
04:25.95–04:27.40 车辆模块 短暂设备配置页 AMB-150分类与传感器/车体布局;267s是较完整证据帧。 f05340 / 04:27.00
04:27.40–04:31.35 任务与脚本 任务1五步配置与发送入口 五组复选、循环选项和发送按钮可见。 f05380 / 04:29.00
04:31.35–04:44.45 任务与脚本 任务运行显示 界面变为运行态,高亮行与底部状态变化;结合后续地图判断推进。 f05560 / 04:38.00
04:44.45–05:04.20 运行 向左返航与左上转向 车辆从右侧水平路线到左侧LM29附近,再转向左支路。 f05880 / 04:54.00
05:04.20–05:06.50 任务与脚本 任务状态短暂检查 返回任务页观察高亮,再切回地图。 f06100 / 05:05.00
05:06.50–05:30.00 运行 进入左侧AP28 车辆在左侧支路下移并停留。 f06360 / 05:18.00
05:30.00–05:55.70 运行 再次左侧退出并横向右行 蓝色路径生成,车辆沿左弯道和水平段运行。 f06860 / 05:43.00
05:55.70–05:56.85 车辆模块 再次短暂查看设备布局 已有设备布局再次出现;未展开单模块参数。 f07120 / 05:56.00
05:56.85–06:00.80 任务与脚本 运行组条推进 第二行与第三行高亮变化,与后续右侧到站相关。 f07180 / 05:59.00
06:00.80–06:29.00 运行 进入AP21作业位置 车辆右侧转弯、沿LM24支路下移,AP21附近停留。 f07500 / 06:15.00
06:29.00–06:46.00 运行 退出到LM24附近 车辆沿右支路上移后停留。 f07940 / 06:37.00
06:46.00–07:04.00 运行 再次进入AP21附近 车辆又向下进入作业区,具体装卸判据不可见。 f08300 / 06:55.00
07:04.00–07:40.00 运行 退出右侧并向左返回 蓝色返程路径先出现在右侧,后连接到左侧;车辆沿上部向左。 f08840 / 07:22.00
07:40.00–07:57.95 运行 进入左侧支路 车辆逐步靠近AP28,位置和朝向可见。 f09380 / 07:49.00
07:57.95–08:17.90 任务与脚本 任务2后部步骤推进 第四组到第五组高亮;运行与编辑态交替,不能混淆选择和执行。 f09760 / 08:08.00
08:17.90–08:43.25 任务与脚本 任务1重新推进 先导航行、后装货行,观察到任务项由2切到1。 f10220 / 08:31.00
08:43.25–09:37.90 运行 再次左到右运行 车辆退出左侧、水平向右、右侧转弯并进入AP21。 f11020 / 09:11.00
09:37.90–09:53.80 地图与控制 放大地图并查看基本信息 可读地图尺寸、坐标边界、图元统计和AreaShielded。 f11720 / 09:46.00
09:53.80–10:03.90 运行 观察右侧车辆与地图 车辆在LM24/AP21支路,地图重新构图。 f11980 / 09:59.00
10:03.90–11:02.40 任务与脚本 任务2各组运行进度 组条分阶段推进;地图被隐藏,不能据此推断机器人停住。 f12660 / 10:33.00
11:02.40–11:10.40 运行 左侧AP28附近运动 从任务页返回时车辆已在左支路,再向下移动。 f13320 / 11:06.00
11:10.40–11:23.25 任务与脚本 任务2末部推进 第四、第五行高亮变化,随后恢复编辑显示。 f13540 / 11:17.00
11:23.25–11:27.55 任务与脚本 查看任务2首行叉高参数 完整JSON为LM24、ForkHeight、fork_mid_height1.45。打开卡片与高亮组条要分别判断。 f13700 / 11:25.00
11:27.55–11:35.00 任务与脚本 切回任务1总览 五行按group5、group1、group2、group3、group4排列。 f13820 / 11:31.00
11:35.00–11:39.00 任务与脚本 查看导航目标LM27 目标站点输入框可见;没有明确变更后的不同值。 f13940 / 11:37.00
11:39.00–11:42.50 任务与脚本 返回任务1 准备查看第三行动作。 f14020 / 11:41.00
11:42.50–11:56.25 任务与脚本 查看LM24叉高JSON fork_mid_height1.6,id LM24,operation ForkHeight;多次选中文字。 f14180 / 11:49.00
11:56.25–12:06.25 任务与脚本 关闭叉高属性 任务总览保持;不能凭点击确定判断发生数值修改。 f14420 / 12:01.00
12:06.25–12:25.45 任务与脚本 查看AP21卸货JSON start_height1.6、end_height1.45、recognize false;输入法浮层遮挡局部。 f14720 / 12:16.00
12:25.45–12:29.35 任务与脚本 关闭卸货属性 回到五步任务配置,尚无后续保存成功证据。 f14940 / 12:27.00
12:29.35–12:49.00 地图与控制 回到地图并观察左侧车辆 车辆停留在LM27附近;悬浮录屏控件移动。 f15180 / 12:39.00
12:49.00–13:01.25 地图编辑与扩展 进入地图编辑并出现Loc-1-1 车辆运行叠加不再显示;新增对象/选择过程可见,类型及保存状态待确认。 f15500 / 12:55.00
13:01.25–13:03.00 地图编辑与扩展 打开Loc-1-1属性表 表格空,添加/编辑/删除入口可见。 f15640 / 13:02.00
13:03.00–13:11.00 地图编辑与扩展 尝试添加键值并报JSON格式错误 键疑似QU1,值123;790s显示非JSON格式错误。 f15740 / 13:07.00
13:11.00–13:22.70 地图编辑与扩展 返回外层空属性表 未见成功增加属性记录,不建立到任务的关联。 f15940 / 13:17.00
13:22.70–13:26.85 地图编辑与扩展 关闭属性窗口并结束录屏 最后回到地图编辑视图;标题星号不是已保存成功证明。 f16100 / 13:25.00